3. 二項関係
等号や大小関係は,2つの対象の間に成り立つ関係の例である.2つの対象の関係は,その関係を満たす順序対を集めた集合によって表すことができる.
3.1 二項関係
例えば,ある大学の学生の集合を \[X=\{\text{フェルマー,オイラー,ガウス,セール,ヒルベルト,エルデシュ}\}\] とし,学部の集合を \[Y=\{\text{医,薬,理,看護,健康科学}\}\] とする.集合\(X\)と\(Y\)を別々に考えただけでは,これらはただ2つの集合である.ここで「各学生がどの学部に所属しているか」という情報を加え,例えば
フェルマーは医,オイラーは看護,ガウスは理,セールは健康科学, ヒルベルトは薬,エルデシュは理
とする.
この情報は,学生\(x\in X\)と学部\(y\in Y\)の組\((x,y)\)を集めたものと考えられる.そこで \[\begin{split} R=\{&\text{(フェルマー, 医)},\text{(オイラー, 看護)},\text{(ガウス, 理)},\\ &\text{(セール, 健康科学)},\text{(ヒルベルト, 薬)},\text{(エルデシュ, 理)}\} \end{split}\] とすれば,\(R\)は各学生とその所属学部の対応を表す.\(R\)の各元は\(X\times Y\)の元なので,\(R\subset X\times Y\)である.
集合\(X,Y\)に対し,直積集合\(X\times Y\)の部分集合\(R\)を\(X\)から\(Y\)への二項関係 (binary relation),または単に関係 (relation)という.すなわち, \[R\subset X\times Y\] である.\((x,y)\in R\)のとき,\(x\)は\(R\)において\(y\)に関係しているといい,\(xRy\)とも書く.特に\(X=Y\)のとき,\(R\)を\(X\)上の(二項)関係という.
二項関係は,関係に含まれる順序対をすべて列挙する代わりに,関係が成り立つための条件を用いて定めることも多い.例えば,整数全体の集合\(\mathbb Z\)上の「以下」という関係は \[aRb\overset{\mathrm{def}}{\Longleftrightarrow}a\leq b\] と定めることができる.これは \[R=\{(a,b)\in\mathbb Z\times\mathbb Z:a\leq b\}\] と定めることと同じである.
等号や大小関係も,二項関係の例である.
\(X=\{1,2,3\}\)とし,\(X\)上の関係 \[R=\{(1,1),(1,2),(1,3),(2,2),(2,3),(3,3)\},\qquad S=\{(1,1),(2,2),(3,3)\}\] を考える.\(R\)は\(X\)上の「以下」という関係,\(S\)は「等しい」という関係を表している.実際,\(1R2\)は\(1\leq2\)を意味し,\(3S3\)は\(3=3\)を意味する.
任意の集合\(X,Y\)に対して,\(\emptyset\)も\(X\times Y\)も\(X\)から\(Y\)への関係である.それぞれ空関係 (empty relation),全体関係 (total relation)という.また,\(X\)上の関係 \[\operatorname{Id}_X:=\{(x,x):x\in X\}\] を\(X\)の恒等関係 (identity relation)という.これは\(X\)上の「等しい」という関係である.
3.2 写像は特別な二項関係
写像は,二項関係の特別な場合とみなせる.写像\(f:X\to Y\)に対して \[\Gamma_f:=\{(x,f(x)):x\in X\}\subset X\times Y\] を考えると,\(\Gamma_f\)は\(X\)から\(Y\)への二項関係である.これを\(f\)のグラフ (graph)という. 特に,恒等写像\(\operatorname{id}_X\)のグラフは \[\Gamma_{\operatorname{id}_X}=\{(x,x):x\in X\}=\operatorname{Id}_X\] である.小文字の\(\operatorname{id}_X\)は写像,大文字の\(\operatorname{Id}_X\)は順序対の集合としての関係を表している.
一般の二項関係\(R\subset X\times Y\)では,ある\(x\in X\)がどの\(y\in Y\)にも関係しなくてもよく,また\(x\)が複数の\(y\)に関係してもよい.一方,写像では各\(x\in X\)に対して対応する\(y\in Y\)が必ず存在し,しかもただ1つでなければならない.したがって,関係\(R\subset X\times Y\)がある写像を表すための必要十分条件は \[\forall x\in X\ \exists!\,y\in Y\ ((x,y)\in R)\] である.この意味で,写像は特別な二項関係であり,二項関係は写像の概念を拡張したものと考えることができる.
3.3 矢線図と有向グラフ
有限集合\(X,Y\)の間の関係は,矢線図 (arrow diagram)を用いて表すことができる.\(xRy\)であるとき,\(x\)から\(y\)へ矢印を書く.例えば,最初に考えた「学生」と「所属学部」の関係は次のように表される.
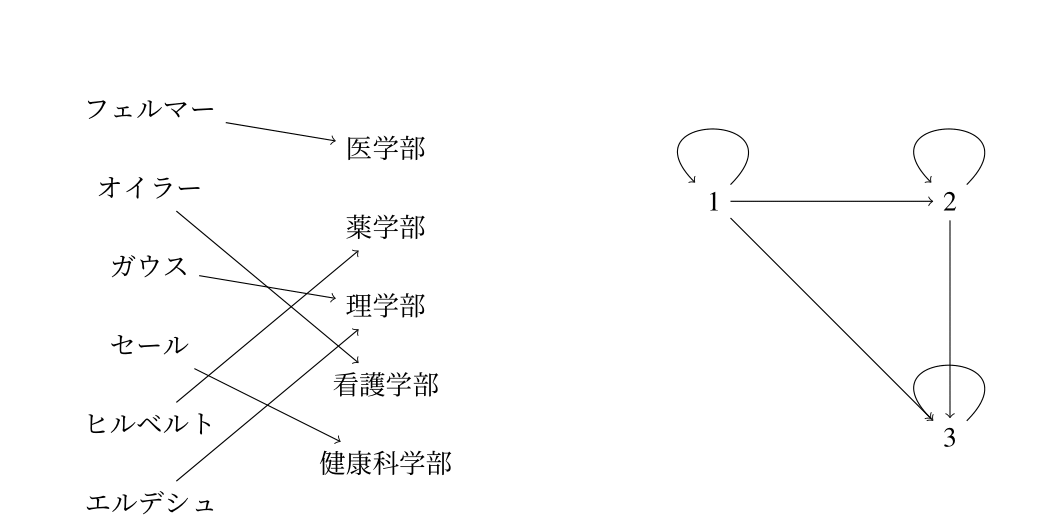
特に\(X\)上の関係は,\(X\)の元を頂点とする有向グラフ (directed graph, digraph)として表せる.ここでいう有向グラフは頂点と矢印からなるものであり,前節の「写像のグラフ」という順序対の集合とは用語の使い方が異なる.関係を集合として記録したものを,頂点と矢印によって描き表していると考えるとよい.例3.2の関係\(R\)は次のようになる.\((x,x)\in R\)は頂点\(x\)から自分自身へ戻るループとして表される.
矢線図で見ると,写像を表す関係では\(X\)側の各頂点から矢印がちょうど1本出ている.一般の二項関係では,この条件を課さない.
3.4 二項関係の演算
二項関係は直積集合の部分集合として定義したので,集合と同じ演算を行うことができる.同じ\(X\)から\(Y\)への関係\(R,S\)に対して,\(R\cup S\),\(R\cap S\),\(R\setminus S\)は再び\(X\)から\(Y\)への関係である.また \[R^c:=(X\times Y)\setminus R\] を\(R\)の補関係 (complement relation)という.
例えば,\(X=\{1,2,3\}\),\(Y=\{a,b,c\}\)とし, \[R=\{(1,a),(2,b),(2,c),(3,b)\},\qquad S=\{(1,a),(1,b),(2,b),(3,c)\}\] とする.このとき \[R\cap S=\{(1,a),(2,b)\},\qquad R\setminus S=\{(2,c),(3,b)\}\] などとなる.このように,一度「関係」を集合として定義すれば,集合に対して考えた演算をそのまま利用できる.
3.5 逆関係
関係を順序対の集合として定義したことで,順序対の成分を逆にするという新しい操作も考えられる.\(R\)を\(X\)から\(Y\)への関係とするとき, \[R^{-1}:=\{(y,x)\in Y\times X:(x,y)\in R\}\] を\(R\)の逆関係 (inverse relation)という.定義から \[xRy\Longleftrightarrow yR^{-1}x\] である.矢線図では,\(R^{-1}\)は\(R\)のすべての矢印の向きを逆にした関係である.
例えば, \[R=\{(1,a),(1,b),(2,b),(3,c)\}\subset\{1,2,3\}\times\{a,b,c\}\] ならば \[R^{-1}=\{(a,1),(b,1),(b,2),(c,3)\}\] である.
逆関係について次が成り立つ.
\(R,S\)を\(X\)から\(Y\)への関係とする.このとき,
\((R^{-1})^{-1}=R\),
\(R\subset S\Rightarrow R^{-1}\subset S^{-1}\),
\((R\cup S)^{-1}=R^{-1}\cup S^{-1}\),
\((R\cap S)^{-1}=R^{-1}\cap S^{-1}\).
命題 3.3 の証明
(1) 任意の\((x,y)\in X\times Y\)に対して, \[(x,y)\in(R^{-1})^{-1}\Longleftrightarrow (y,x)\in R^{-1}\Longleftrightarrow (x,y)\in R\] なので,\((R^{-1})^{-1}=R\)である.
(2) \(R\subset S\)を仮定する.任意の\((y,x)\in R^{-1}\)をとると,\((x,y)\in R\)である.\(R\subset S\)より\((x,y)\in S\)なので,\((y,x)\in S^{-1}\)である.よって\(R^{-1}\subset S^{-1}\)である.
(3) 任意の\((y,x)\in Y\times X\)に対して, \[\begin{aligned} (y,x)\in(R\cup S)^{-1} &\Longleftrightarrow (x,y)\in R\cup S\\ &\Longleftrightarrow (x,y)\in R\text{または}(x,y)\in S\\ &\Longleftrightarrow (y,x)\in R^{-1}\text{または}(y,x)\in S^{-1}\\ &\Longleftrightarrow (y,x)\in R^{-1}\cup S^{-1}. \end{aligned}\] したがって\((R\cup S)^{-1}=R^{-1}\cup S^{-1}\)である.(4)も同様である.
3.6 合成関係
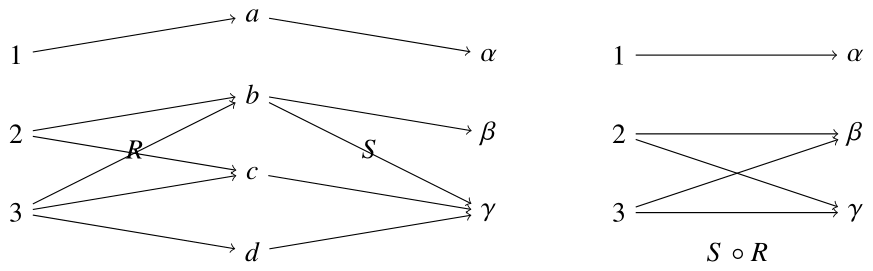
集合\(X\)から\(Y\)への関係\(R\)と,\(Y\)から\(Z\)への関係\(S\)を考える.\(x\in X\)が\(R\)において\(y\in Y\)に関係し,さらに\(y\)が\(S\)において\(z\in Z\)に関係しているなら,\(x\)から\(z\)への新しい関係を考えることができる.そこで \[S\circ R:=\{(x,z)\in X\times Z:\exists y\in Y\ (xRy\land ySz)\}\] を\(R\)と\(S\)の合成関係 (composite relation)という.すなわち, \[x(S\circ R)z\Longleftrightarrow\exists y\in Y\ (xRy\land ySz).\] 合成写像と同様に,まず\(R\),次に\(S\)という順番であることに注意する.
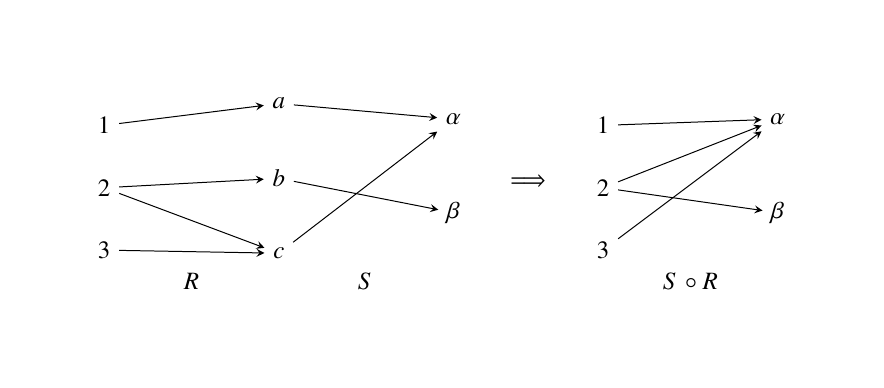
例えば,\(X=\{1,2,3\}\),\(Y=\{a,b,c\}\),\(Z=\{\alpha,\beta\}\)とし, \[\begin{aligned} R&=\{(1,a),(2,b),(2,c),(3,c)\}\subset X\times Y,\\ S&=\{(a,\alpha),(b,\beta),(c,\alpha)\}\subset Y\times Z \end{aligned}\] とすると, \[S\circ R=\{(1,\alpha),(2,\alpha),(2,\beta),(3,\alpha)\}.\] この例では,例えば\(2Rb\)かつ\(bS\beta\)なので\(2(S\circ R)\beta\)である.
この関係を矢線図で見ると,\(R\)の矢印を1本たどり,続いて\(S\)の矢印を1本たどって到達できるとき,その始点から終点へ矢印を引くことで,\(S\circ R\)の矢線図が得られる.
合成関係には,写像の合成とよく似た性質が成り立つ.
\(R\)を\(X\)から\(Y\)への関係,\(S\)を\(Y\)から\(Z\)への関係,\(T\)を\(Z\)から\(W\)への関係とする.このとき,
\((S\circ R)^{-1}=R^{-1}\circ S^{-1}\),
\(T\circ(S\circ R)=(T\circ S)\circ R\),
\(R\circ\operatorname{Id}_X=R\)かつ\(\operatorname{Id}_Y\circ R=R\).
命題 3.4 の証明
(1) 任意の\((z,x)\in Z\times X\)に対して, \[\begin{aligned} (z,x)\in(S\circ R)^{-1} &\Longleftrightarrow (x,z)\in S\circ R\\ &\Longleftrightarrow \exists y\in Y\ ((x,y)\in R\land(y,z)\in S)\\ &\Longleftrightarrow \exists y\in Y\ ((z,y)\in S^{-1}\land(y,x)\in R^{-1})\\ &\Longleftrightarrow (z,x)\in R^{-1}\circ S^{-1}. \end{aligned}\] よって\((S\circ R)^{-1}=R^{-1}\circ S^{-1}\)である.
(2) 任意の\((x,w)\in X\times W\)に対して, \[\begin{aligned} (x,w)\in T\circ(S\circ R) &\Longleftrightarrow \exists z\in Z\bigl((x,z)\in S\circ R\land zTw\bigr)\\ &\Longleftrightarrow \exists z\in Z\ \exists y\in Y\bigl(xRy\land ySz\land zTw\bigr)\\ &\Longleftrightarrow \exists y\in Y\bigl(xRy\land (y,w)\in T\circ S\bigr)\\ &\Longleftrightarrow (x,w)\in(T\circ S)\circ R. \end{aligned}\] したがって\(T\circ(S\circ R)=(T\circ S)\circ R\)である.これを合成関係の結合律という.
(3) 任意の\((x,y)\in X\times Y\)に対して, \[\begin{aligned} (x,y)\in R\circ\operatorname{Id}_X &\Longleftrightarrow \exists x'\in X\ (x=x'\land x'Ry)\\ &\Longleftrightarrow xRy. \end{aligned}\] よって\(R\circ\operatorname{Id}_X=R\)である.\(\operatorname{Id}_Y\circ R=R\)も同様に示せる.
3.7 写像との関係
第2章で学んだ写像は,特別な二項関係とみなすことができた.この見方を用いると,合成関係と逆関係は,それぞれ合成写像と逆写像を一般化した概念であることがわかる.
まず,写像\(f:X\to Y\)と\(g:Y\to Z\)を,それぞれのグラフ \[\Gamma_f=\{(x,f(x)):x\in X\},\qquad \Gamma_g=\{(y,g(y)):y\in Y\}\] によって二項関係とみなす.このとき,任意の\(x\in X\)と\(z\in Z\)に対して, \[\begin{aligned} (x,z)\in\Gamma_g\circ\Gamma_f &\Longleftrightarrow \exists y\in Y\bigl((x,y)\in\Gamma_f\land(y,z)\in\Gamma_g\bigr)\\ &\Longleftrightarrow z=g(f(x)) \end{aligned}\] なので, \[\Gamma_g\circ\Gamma_f=\Gamma_{g\circ f}\] が成り立つ.したがって,合成関係は合成写像の一般化である.ただし,一般の二項関係では,1つの元に対応する元が存在しなかったり複数存在したりしてもよい.写像の場合には各元の対応先がちょうど1つであるため,合成した結果も再び写像になる.
次に,写像\(f:X\to Y\)を表す関係\(\Gamma_f\)の逆関係を考える. \[\Gamma_f^{-1}=\{(y,x)\in Y\times X:f(x)=y\}\] は,\(f\)がどのような写像であっても二項関係として必ず定義できる.一方,\(\Gamma_f^{-1}\)が\(Y\)から\(X\)への写像を表すとは限らない.実際,\((y,x)\in\Gamma_f^{-1}\)であることは,\(f(x)=y\)であることと同値である.したがって,
\(f\)が全射でなければ,ある\(y\in Y\)に対して\((y,x)\in\Gamma_f^{-1}\)を満たす\(x\in X\)が存在しない;
\(f\)が単射でなければ,ある\(y\in Y\)に対して\((y,x)\in\Gamma_f^{-1}\)を満たす\(x\in X\)が複数存在する.
よって,\(\Gamma_f^{-1}\)が写像を表すための必要十分条件は\(f\)が全単射であることである.このとき,\(\Gamma_f^{-1}\)が表す写像は第2章で定義した逆写像\(f^{-1}:Y\to X\)であり, \[\Gamma_f^{-1}=\Gamma_{f^{-1}}\] が成り立つ.したがって,逆関係は逆写像の一般化である.逆関係は常に定義できるのに対して,逆写像が存在するのは全単射の場合に限られるという違いに注意する.
このように,写像の条件を緩めて二項関係まで概念を拡張すると,写像に対して考えた合成や逆という操作も,より一般の二項関係に対する操作として捉え直すことができる.